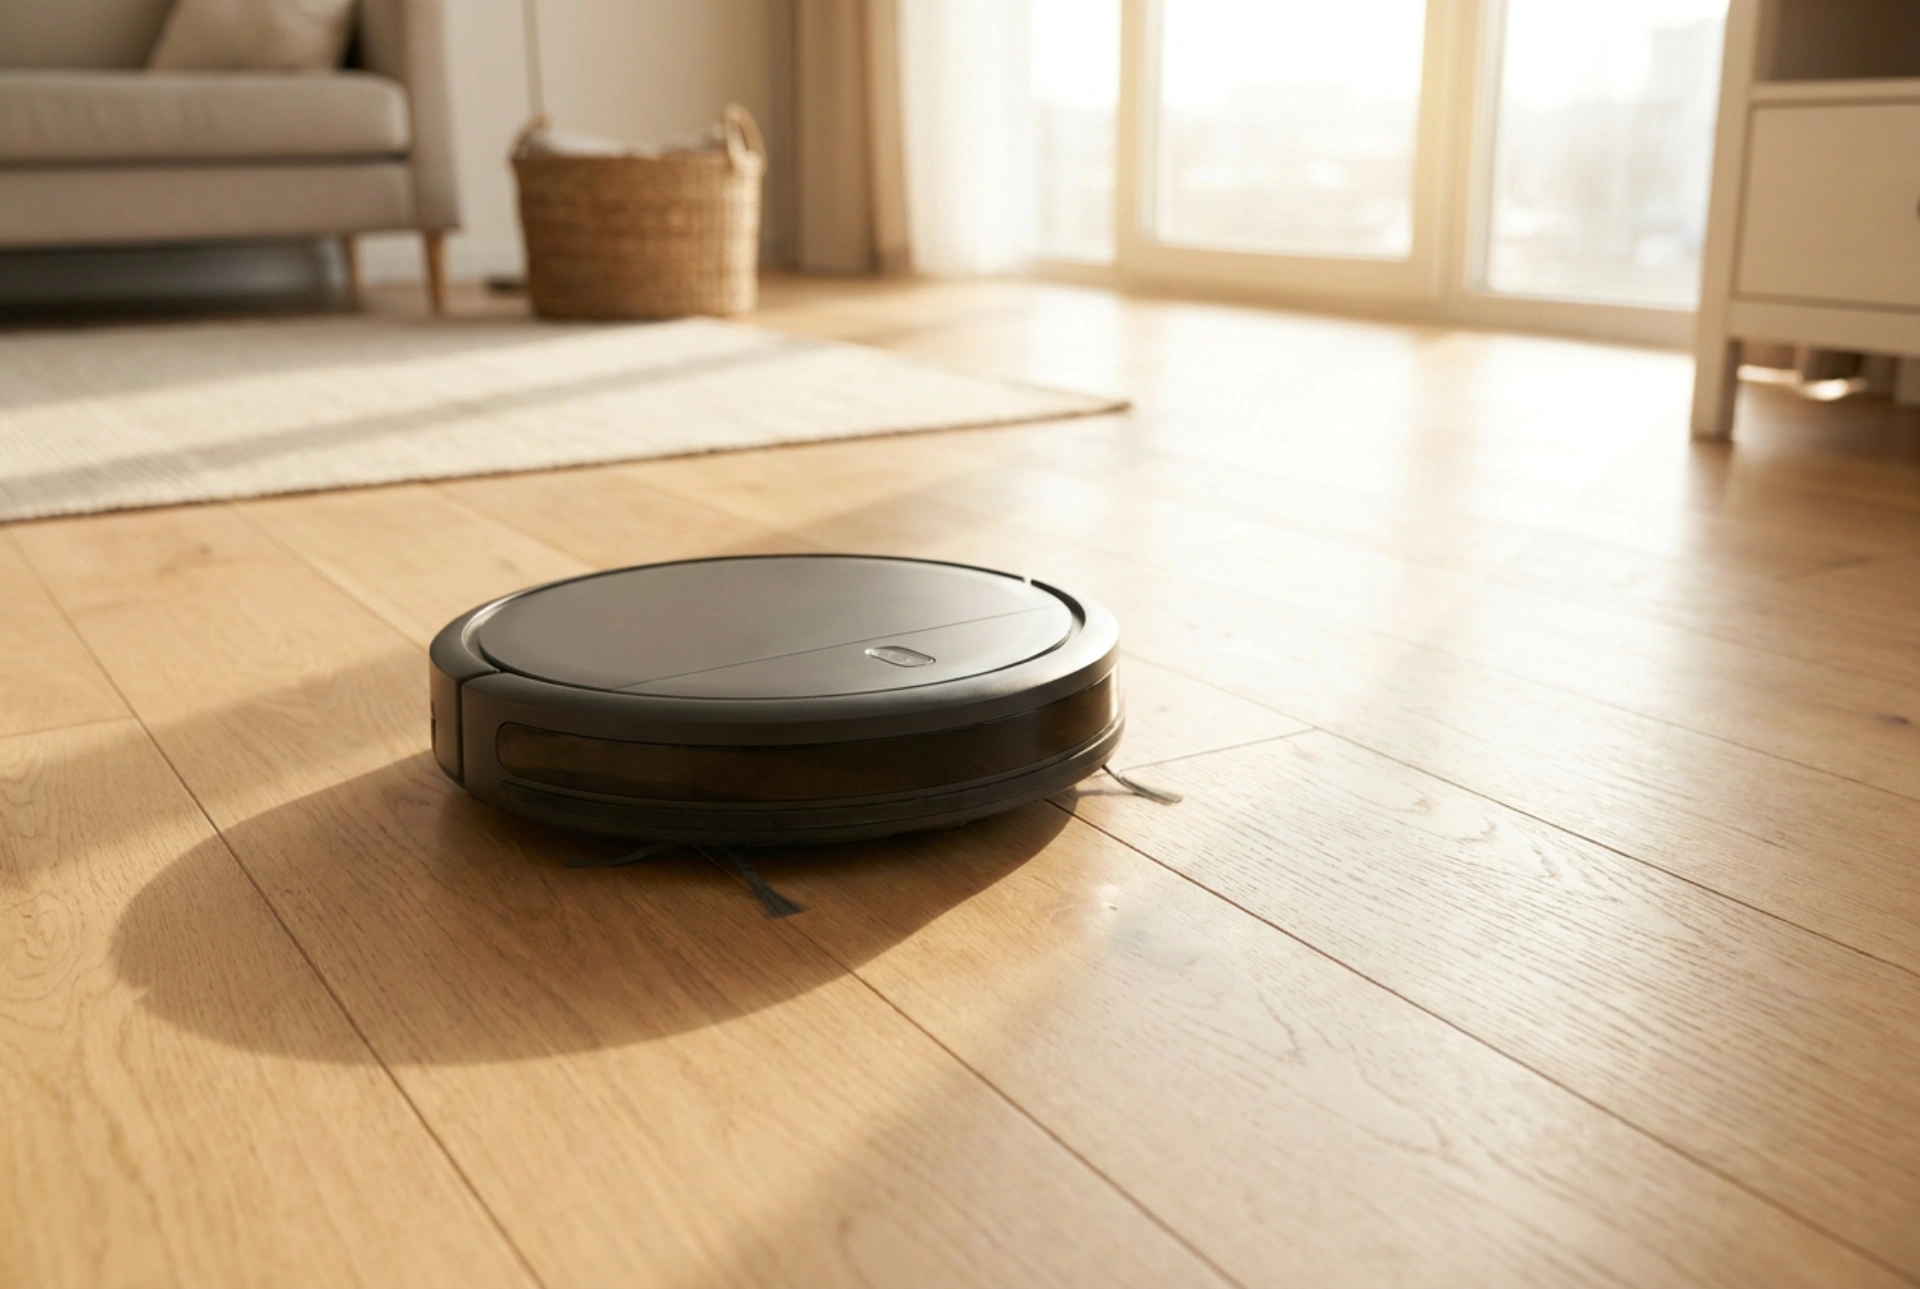


Ефективността на прахосмукачката робот зависи до голяма степен от правилното калибриране на нейните сензори, стратегическото разположение на зарядната станция и подготовката на пространството. Оптимизирането на тези фактори гарантира, че устройството ще покрие максимална площ без хаотични движения и ще намали количеството на пропуснатия прах.
Поддръжка на сензорите и оптиката за прецизна навигация
Роботите използват различни технологии за картографиране и навигация – от инфрачервени сензори за близост до лазерни далекомери (LiDAR) и оптични камери. С течение на времето върху тези сензори се натрупва фин слой прах, който пречупва светлинните лъчи или ограничава зрителното поле на камерата. Това кара робота да вижда "фантомни" препятствия или да пропуска цели зони поради грешно изчислено разстояние.
За да се предотврати това, почиствайте редовно сензорите за разпознаване на височина (разположени в долната част) и прозорците на инфрачервените датчици с мека, суха микрофибърна кърпа. Избягвайте използването на абразивни препарати или течности, които могат да оставят петна или да надраскат защитното стъкло, тъй като това перманентно ще влоши способността за измерване на разстоянията.
Оптимално позициониране на зарядната станция
Зарядната станция служи като координатно начало за навигационната система на робота. Ако станцията е разположена на нестабилна повърхност или в тесен ъгъл, уредът трудно ще определя началната си точка, което води до изкривяване на виртуалната карта и систематично пропускане на цели сектори от стаята.
Осигурете поне половин метър свободно пространство от двете страни на станцията и около метър и половина пред нея. Основата трябва да бъде разположена върху твърда, равна повърхност (например паркет или теракота), а не върху дебел килим, за да се избегне накланяне на робота при стартиране, което обърква вградените жироскопи.
Динамика на въздушния поток и поддръжка на четките
За да събира ефективно праха, роботът разчита на баланс между оборотите на въртящите се четки и силата на вакуума. Страничните четки са проектирани да измитат праха от ъглите към централния всмукателен отвор. Ако те се въртят твърде бързо или са деформирани, те по-скоро ще разпръскват леките прахови частици, отколкото да ги насочват към вакуума.
Редовно отстранявайте навитите косми и нишки около централната роторна четка. Натрупването им увеличава триенето, намалява оборотите и натоварва мотора, което води до спад във всмукателната мощност. Проверявайте и състоянието на HEPA филтъра – запушеният филтър ограничава изходящия въздушен поток, намалявайки налягането при почистване.
Организация на пространството и физически граници
Роботите се затрудняват при преминаване през прагове с височина над 1.5 - 2 сантиметра и леки препятствия като кабели или ресни на килими. Когато роботът срещне такова препятствие, той често променя траекторията си под остър ъгъл, оставяйки нечистени зони зад него.
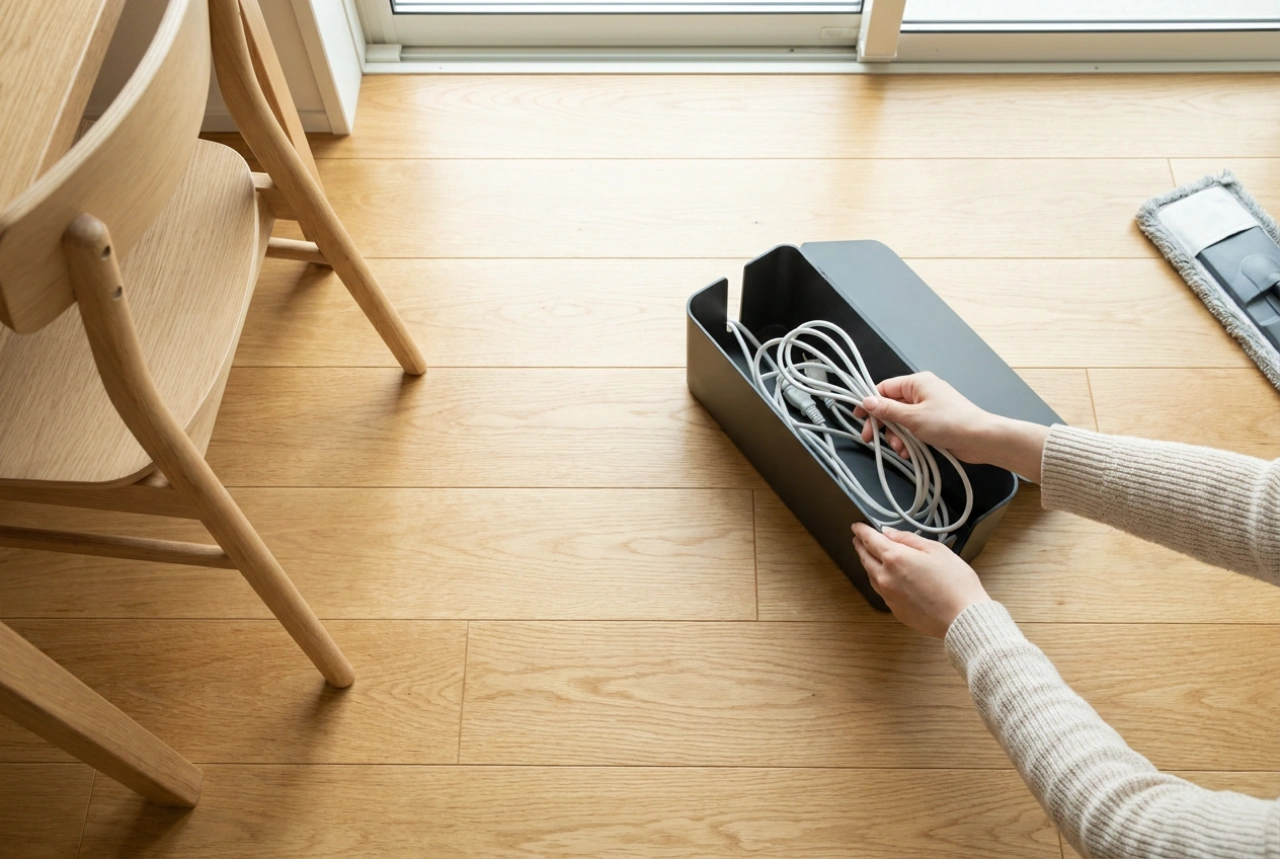
- Повдигнете дългите завеси и кабели от пода, за да се избегне заплитане и аварийно спиране.
- Прикрепете ресните на килимите под тяхната основа или използвайте виртуални ограничителни зони в приложението.
- Оставете интериорните врати напълно отворени, за да осигурите плавен ъгъл на заход за лазерния скенер.
Избор на режим на почистване спрямо подовата настилка
За твърди подове (ламинат, плочки) е най-добре да се използва стандартен режим на всмукване, съчетан с умерена скорост на движение. При килими с къс или среден косъм е необходимо да увеличите мощността на максимум, за да преодолеете съпротивлението на влакната и да изтеглите праха, заклинен в дълбочина. Използването на функцията за двойно преминаване (двупосочно почистване на решетка) гарантира, че зоните, пропуснати при първия ход поради ъгъла на четките, ще бъдат почистени при втория перпендикулярен ход.